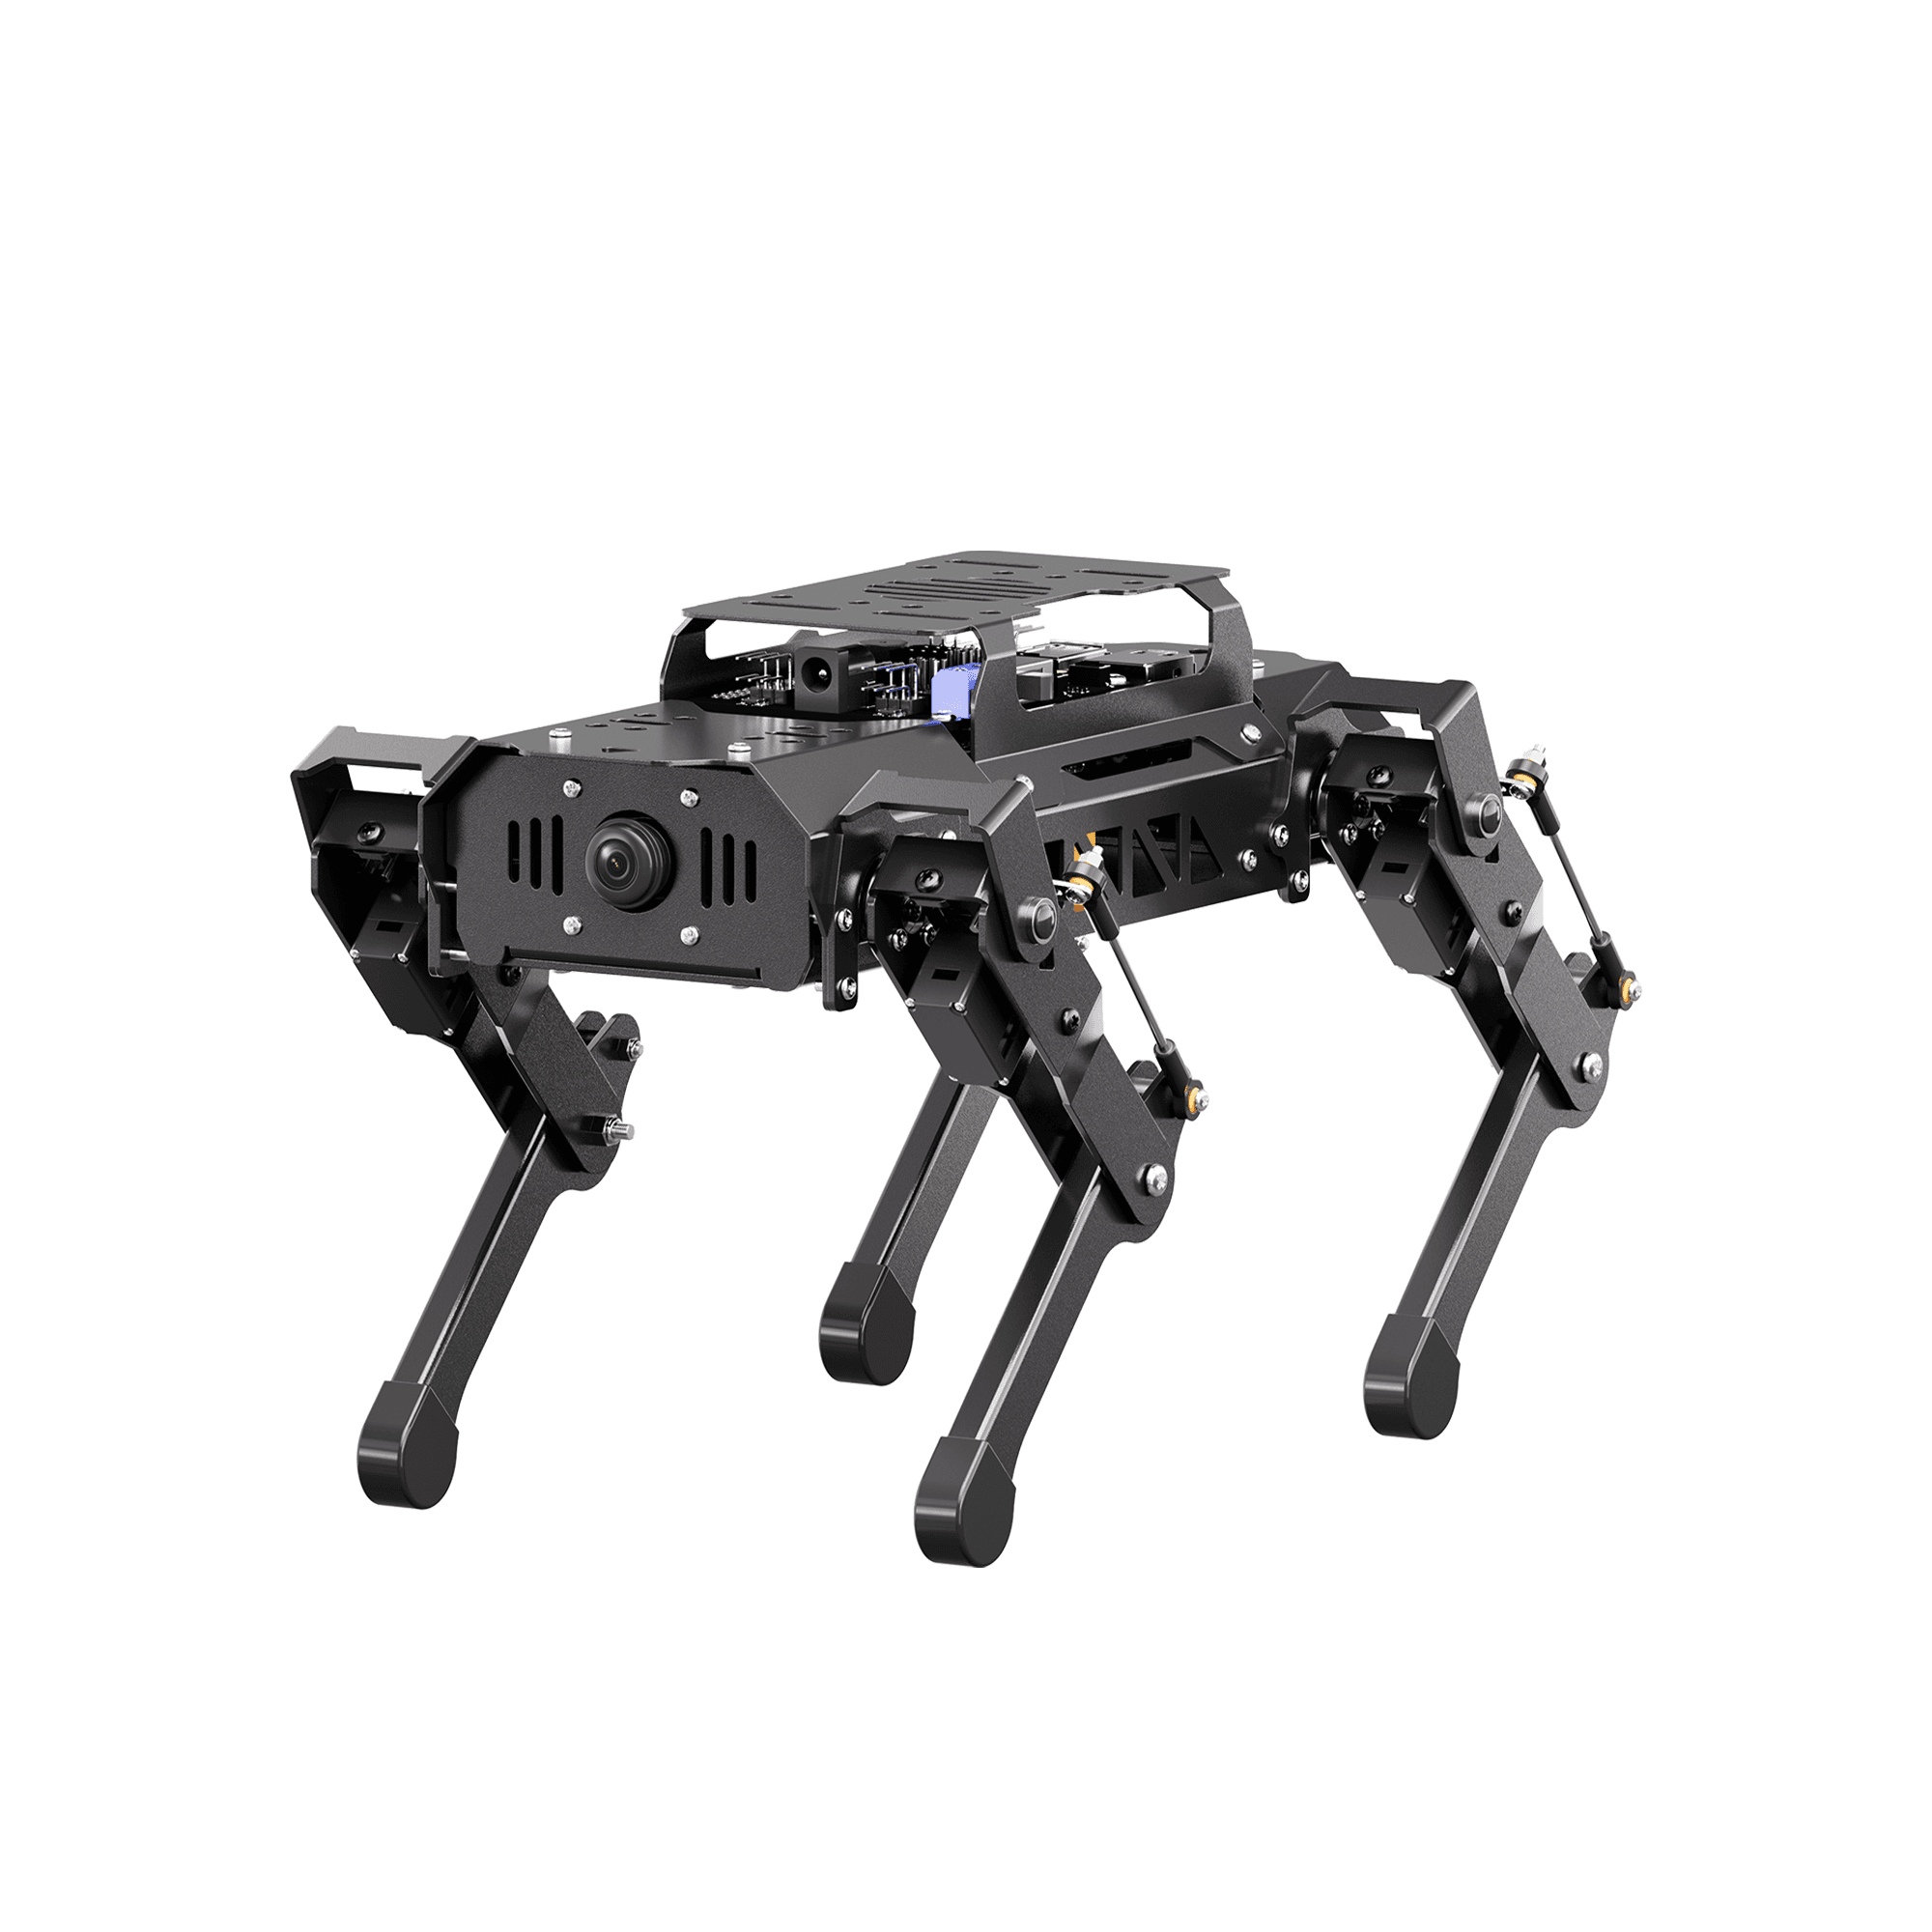
Hiwonder PuppyPi
基于树莓派的四足机器人狗,专为教学设计:开源 Python SDK、计算机视觉和步态控制,适合课堂和俱乐部。
- AI
- 多模态模型(ChatGPT)
- 平衡
- 六轴 IMU,自平衡
- 框架
- ROS1 & ROS2
- 视觉
- 2 自由度高清摄像头(目标跟踪、人脸与标签识别)
对这款产品感兴趣?欢迎联系我们了解更多。
说明:我们不是代理商。我们做介绍、选型和报价,供货方是原厂。经我们下单的订单,我们从原厂取得经销折扣 —— 这项服务的收入来自这里。你也完全可以直接找原厂买。
产品亮点
- ✓真正的 ROS1/ROS2 腿式机器人平台
- ✓8 自由度、8 伺服电机连杆腿 + IMU 自平衡步态
- ✓AI 视觉:目标跟踪和人脸检测
- ✓Pro 套件标配 TOF 激光雷达与超声波传感
- ✓开源且支持 Python 编程
产品概述
Hiwonder PuppyPi 是一款由树莓派驱动的开源 ROS 四足机器人狗。8 个无芯伺服电机配合连杆腿设计和车载 IMU 实现敏捷的自平衡步态;2 自由度 480P 摄像头驱动目标跟踪和人脸检测等 AI 视觉功能。兼容 ROS1 和 ROS2,可用 Python 编程,支持可选的 TOF LiDAR 进行 360 度扫描、SLAM 建图和自主导航,还配备多模态 AI 模型(ChatGPT)。
规格参数
| AI | 多模态模型(ChatGPT) |
| 平衡 | 六轴 IMU,自平衡 |
| 框架 | ROS1 & ROS2 |
| 视觉 | 2 自由度高清摄像头(目标跟踪、人脸与标签识别) |
| 控制器 | 树莓派 5(2 / 4 / 8 / 16GB) |
| 自由度 | 8 DOF(每条腿 2 个) |
| 伺服电机 | 8 个无芯伺服电机(8 kg·cm,金属齿轮) |
| 控制方式 | 自主运行,或无线手柄(Pro 套件) |
| 编程语言 | Python |
| 距离感知 | TOF 激光雷达 + 超声波 —— Pro 套件标配 |